Diagnóstico integral de servomotores
Medición del sistema de realimentación, verificación de señales con osciloscopio y alineación de conmutación comprobada en las tres fases. Instrumentación propia para resolver, encoder SIN-COS, HIPERFACE y EnDat.
Medición bidireccional de las tres fases
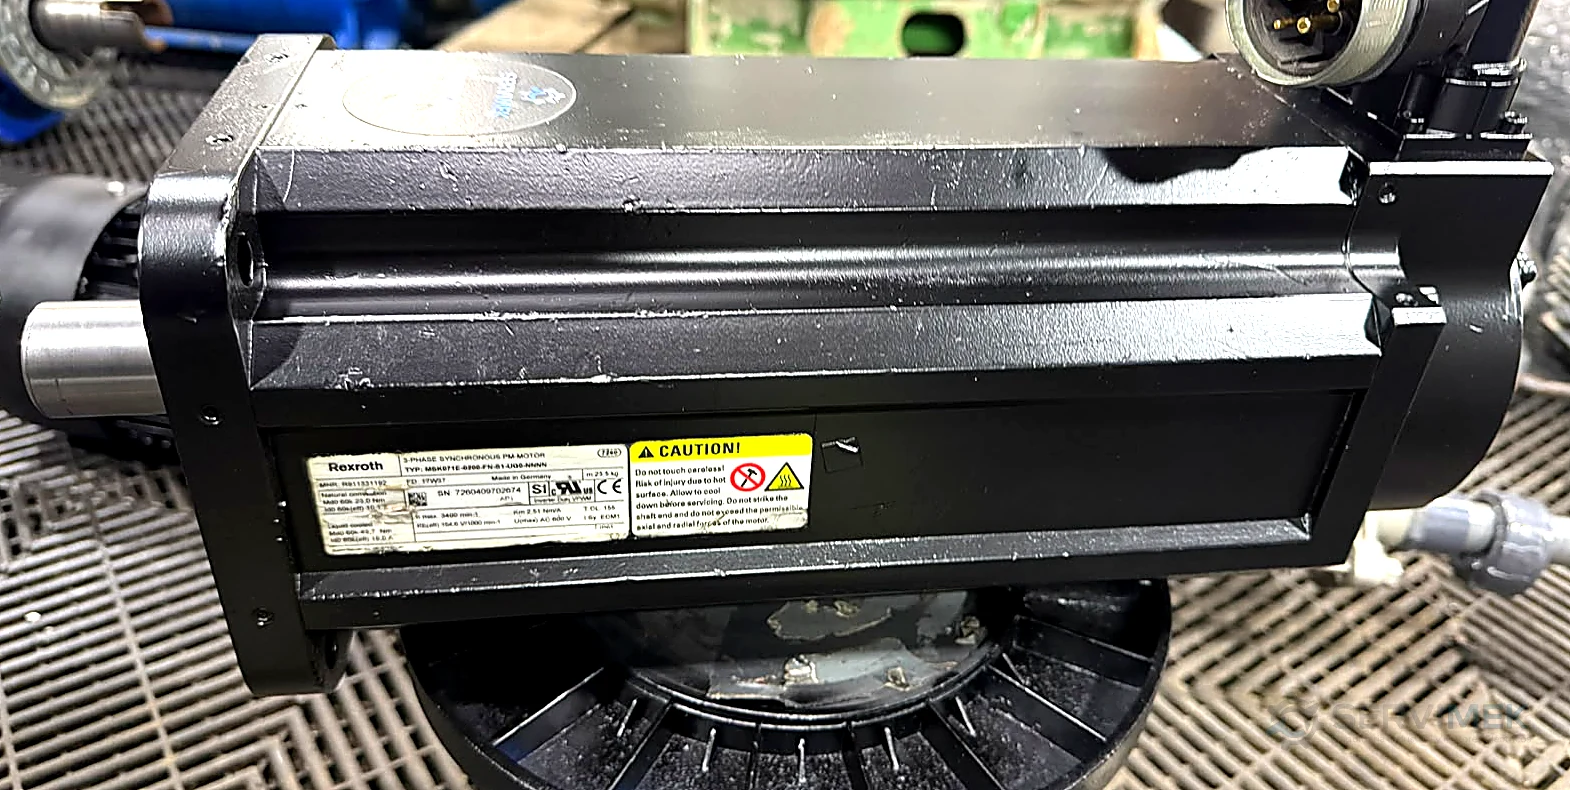
El rotor se enclava con corriente continua en cada fase y se registra la posición por ambos lados de giro. El roce mecánico deja una banda muerta; el promedio de las dos lecturas la anula. Registro de un servomotor Bosch Rexroth MSK071E con encoder SICK SKS36 HIPERFACE, ocho polos, 4096 cuentas por vuelta.
Panel de medición bidireccional
período eléctrico 1024 cuentas| Fase | Izquierda | Derecha | Banda muerta | Promedio |
|---|---|---|---|---|
| U | 1001 | 27 | 50 | 2 |
| V | 325 | 381 | 56 | 353 |
| W | 648 | 716 | 68 | 682 |
Respaldo, previsualización y confirmación
La alineación se graba en la memoria del propio encoder. Antes de escribir se respalda su contenido y se muestra qué valor quedará registrado. Ninguna otra función del instrumento escribe en el equipo.
Probador HIPERFACE de desarrollo propio
Los instrumentos comerciales para leer encoders HIPERFACE son de importación y de alto costo. El taller desarrolló el suyo: lectura de posición absoluta, identificación del encoder, volcado de memoria, medición bidireccional con promedios y escritura de la alineación con respaldo previo.
Permite diagnosticar y alinear un servomotor sin disponer del variador del cliente.
Periodo = cuentas por vuelta / pares de polos. Con 4096 cuentas y 4 pares, son 1024.
Enclava la fase, mueve el eje a un lado y suelta, guarda. Repite por el otro lado. El promedio de los dos anula el error del roce.
El paso 1 es obligatorio: sin respaldo el equipo no deja escribir.
Parámetros registrados y criterio de aceptación
| Parámetro | Criterio |
|---|---|
| Resistencia U–V, V–W, W–U | Las tres dentro del mismo rango |
| Desbalance resistivo | Bajo 2% conforme · sobre 5% indica espiras en corto |
| Tensión de ensayo de aislamiento | 500 o 1000 V CC según el equipo |
| Resistencia de aislamiento a masa | Mínimo exigido 500 MΩ |
| R1 y R10 | Lecturas al minuto y a los diez minutos |
| Índice de polarización R10 ÷ R1 | Sobre 4 excelente · sobre 2 aceptable · bajo 2 no conforme |
Verificación de resolver
Registro de un servomotor Lenze MCA13 con resolver Tamagawa.
Ensayo de resolver
excitacion 1 kHz · 3,3 V| Devanado | Resistencia | Resultado |
|---|---|---|
| Primario · excitación | 18,0 Ω | Continuidad correcta |
| Secundario · seno | 39,9 Ω | Simétricos |
| Secundario · coseno | 39,9 Ω | Simétricos |
| Respuesta al giro del eje | Sin saltos | Envolventes limpias |
Sistemas de realimentación que atendemos
Resolver
Resistencias REF, SIN y COS, excitación propia y envolventes verificadas al giro.
Encoder SIN-COS
Alimentación, consumo y amplitud de ambas señales en Vpp.
HIPERFACE
Comunicación digital verificada y escritura de la alineación en el encoder.
EnDat y otros
Absolutos e incrementales, con los parámetros que corresponda a cada tipo.